

Robotergestützte Zahnimplantation
Die robotergestützte Zahnimplantation verbindet dreidimensionale Bildgebung, digitale Behandlungsplanung und robotische Führungssysteme, um künstliche Zahnwurzeln möglichst präzise im Kieferknochen zu positionieren.

- Zuletzt aktualisiert
- 15 Aufrufe
- 14 Min. Lesezeit


Was ist eine robotergestützte Zahnimplantation?
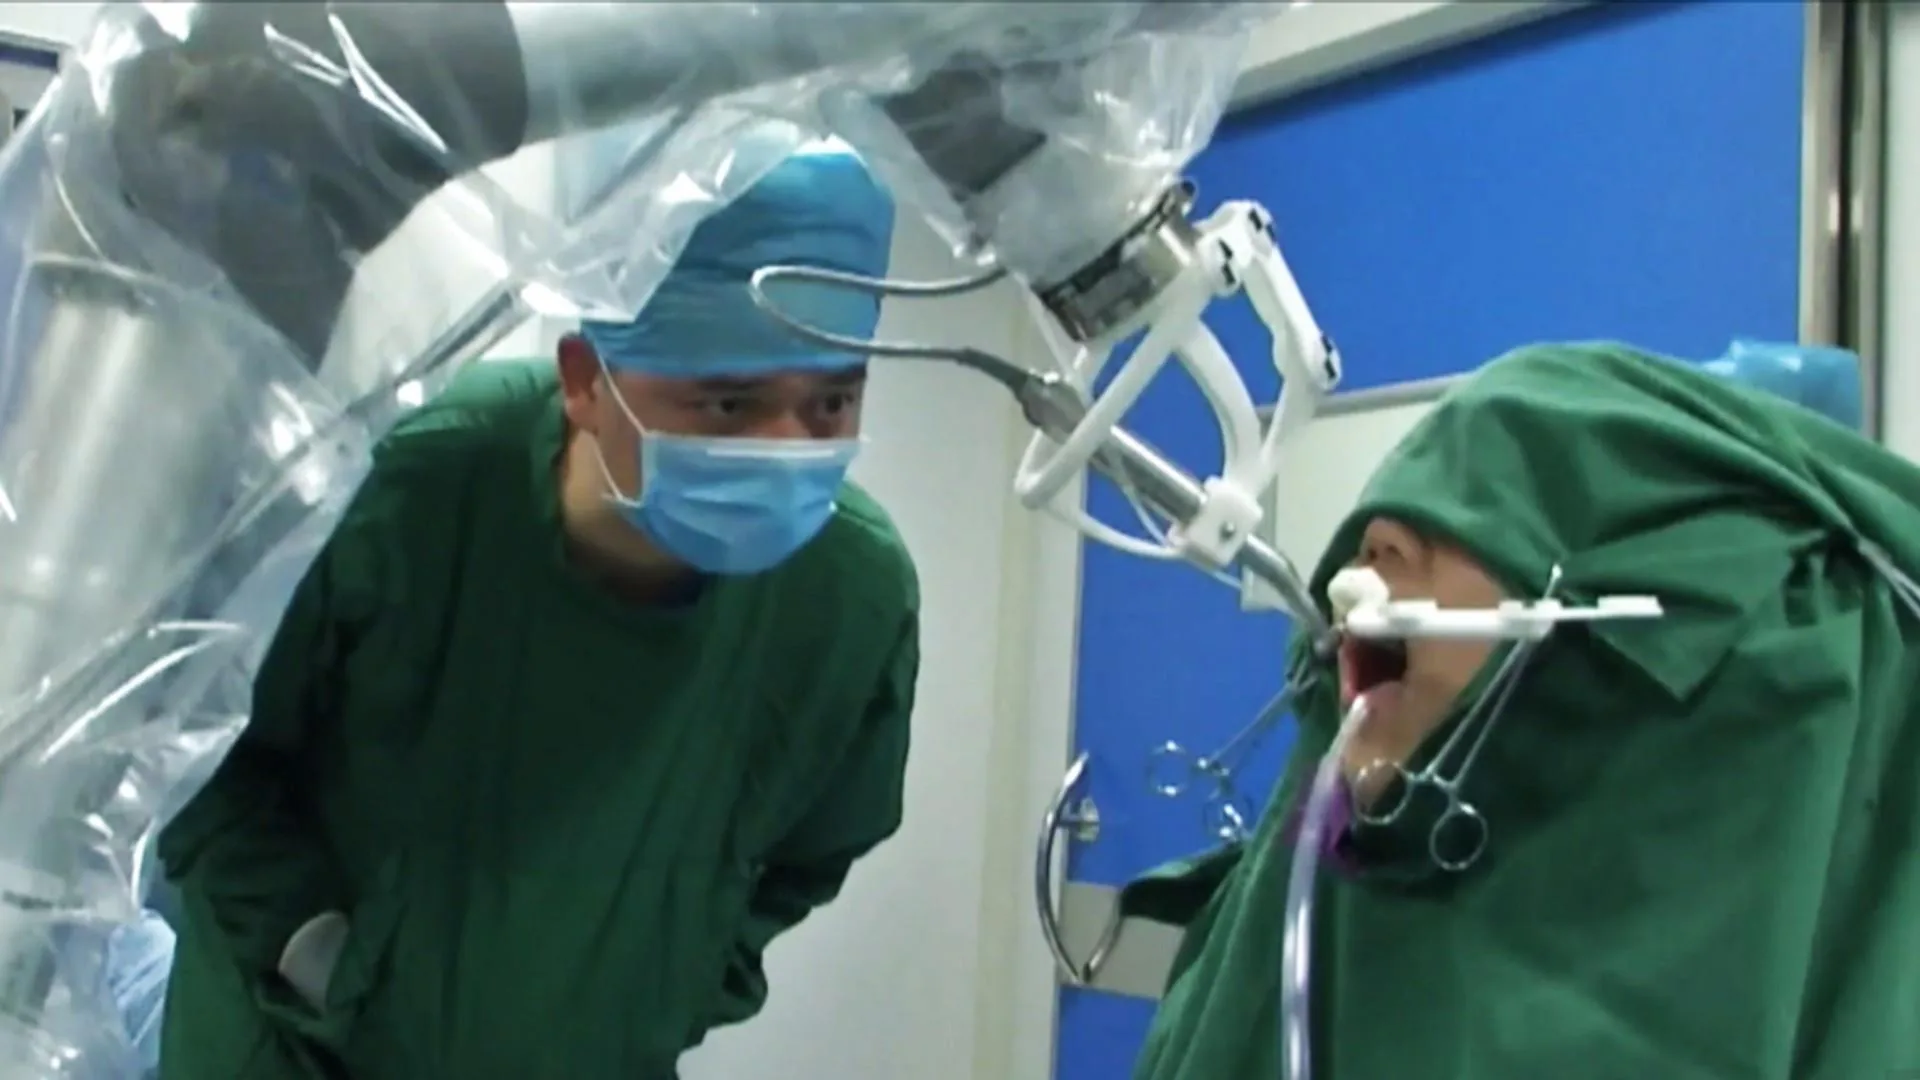
Bei einer robotergestützten Zahnimplantation unterstützt ein computergesteuertes System die chirurgische Platzierung künstlicher Zahnwurzeln. Die Technologie verknüpft eine zuvor digital festgelegte Implantatposition mit Instrumenten, die während des Eingriffs geführt, überwacht oder teilweise automatisch bewegt werden.
Im Mittelpunkt stehen drei entscheidende Größen: der Eintrittspunkt des Implantats in den Knochen, seine räumliche Ausrichtung und die vorgesehene Einsetztiefe.
Schon geringe Abweichungen können beeinflussen, wie viel Knochen das Implantat umgibt, welchen Abstand es zu benachbarten Zahnwurzeln besitzt und wie die spätere Krone gestaltet werden kann.
Die Robotertechnik soll deshalb nicht einfach einen herkömmlichen Bohrer ersetzen. Ihr eigentlicher Zweck besteht darin, eine sorgfältig erstellte Planung mit möglichst geringen Abweichungen in die reale anatomische Situation zu übertragen.
Führt ein Roboter die Implantation ohne Zahnarzt durch?
Die Verantwortung für Diagnose, Behandlungsplanung, chirurgische Sicherheit und die Entscheidungen während des Eingriffs bleibt beim behandelnden Fachpersonal.
Bei haptisch geführten Systemen hält und bewegt der Operateur das chirurgische Instrument selbst. Ein Roboterarm unterstützt die Bewegung und kann einen spürbaren Widerstand erzeugen, wenn der Bohrer den vorher festgelegten Bereich verlassen würde.
Andere Systeme verfügen über einen höheren Automatisierungsgrad. Sie können bestimmte Bohrbewegungen oder Schritte der Implantatplatzierung nach Freigabe der Planung selbstständig ausführen.
Auch solche Verfahren benötigen eine vorbereitete Operationsumgebung, eine zuverlässige Lageerkennung und eine fachkundige Überwachung.
Robotergestützte Implantatchirurgie bezeichnet daher nicht ausschließlich vollautomatische Operationen. Wie stark das System tatsächlich in die Instrumentenführung eingreift, unterscheidet sich zwischen den verfügbaren Technologien.
Warum beginnt die Implantatplanung mit dem späteren Zahnersatz?
Ein Implantat erfüllt seinen Zweck erst dann, wenn es eine funktionelle und gut zu reinigende Zahnkrone tragen kann. Eine stabile Schraube im Knochen ist deshalb noch keine erfolgreiche Zahnversorgung.
Beim Ersatz eines oberen Schneidezahnes könnten beispielsweise mehrere Implantatpositionen genügend Knochenkontakt bieten. Trotzdem erlauben nicht alle dieser Positionen eine natürlich geformte Krone.
Liegt das Implantat zu weit zur Lippe hin, kann der Zahnersatz unnatürlich hervortreten und das Zahnfleisch langfristig ungünstig belasten.
Wird es zu weit nach innen gesetzt, können Schwierigkeiten bei der Gestaltung der Krone oder ihrer Befestigung entstehen.
Deshalb beginnt eine prothetisch orientierte Implantatplanung mit der Frage, wo der spätere Zahn stehen und wie er funktionieren soll. Erst danach wird die Implantatposition innerhalb des verfügbaren Knochens festgelegt.
Welche Rolle spielen 3D-Aufnahmen bei der robotergestützten Implantatplanung?
Die digitale Volumentomographie, kurz DVT, liefert dreidimensionale Informationen über den Kieferknochen und die benachbarten anatomischen Strukturen.
Auf diesen Aufnahmen lassen sich unter anderem die Knochenhöhe und -breite, die Lage benachbarter Zahnwurzeln, der Unterkiefernervkanal und der Boden der Kieferhöhle beurteilen.
Ein zusätzlicher Intraoralscan kann die Zahnoberflächen und die räumliche Beziehung zum geplanten Zahnersatz darstellen.
Die Planungssoftware verknüpft diese Informationen und ermöglicht es, das Implantat virtuell im Kiefer zu positionieren. Dabei können verschiedene Durchmesser, Längen und Eintrittswinkel geprüft werden, bevor die eigentliche Operation beginnt.
Allerdings ist eine dreidimensionale Aufnahme nicht allein deshalb sinnvoll, weil ein Roboter eingesetzt werden soll. Die Bildgebung muss einen konkreten diagnostischen Nutzen haben und hinsichtlich der Strahlenexposition gerechtfertigt sein.
Wie erkennt das Robotersystem die genaue Position des Kiefers?
Ein digital geplantes Implantat besitzt zunächst nur eine Position innerhalb eines virtuellen Koordinatensystems. Damit der Roboter diese Position während der Operation wiederfindet, muss er die tatsächliche Lage des Kiefers erkennen.
Dieser Abgleich wird als Registrierung bezeichnet.
Je nach System wird eine Referenzvorrichtung an den Zähnen oder einer anderen ausreichend stabilen Struktur befestigt. Anschließend ordnet die Software bestimmte Punkte der realen Anatomie den entsprechenden Positionen in den Bilddaten zu.
Einige Systeme verwenden optische Kameras, andere arbeiten mit mechanischen oder kombinierten Tracking-Verfahren.
Die Registrierung ist besonders wichtig, weil sich der Kopf während einer Behandlung bewegen kann. Verschiebt sich die Referenz unbemerkt, stimmt die digitale Positionsanzeige möglicherweise nicht mehr mit der tatsächlichen Anatomie überein.
Deshalb muss die Lageerfassung vor dem Bohren kontrolliert und bei Zweifeln erneut überprüft werden.
Welche Schritte umfasst eine robotergestützte Implantation?
Der Ablauf verbindet die klassische implantologische Behandlung mit zusätzlichen digitalen und technischen Kontrollschritten.
-
Dreidimensionale Untersuchung und Planung: Knochenverhältnisse, Nachbarstrukturen und die spätere Zahnkrone werden beurteilt, um Implantatdurchmesser, Eintrittspunkt, Achse und Tiefe festzulegen.
-
Registrierung und Sicherheitsprüfung: Das System gleicht die virtuellen Daten mit der tatsächlichen Kieferposition ab und kontrolliert, ob die räumliche Zuordnung zuverlässig funktioniert.
-
Robotergestützte Aufbereitung des Implantatbetts: Der Bohrer wird innerhalb der geplanten Bewegungsgrenzen geführt, seine Position überwacht oder durch ein entsprechend ausgestattetes System kontrolliert bewegt.
-
Einsetzen und Überprüfen des Implantats: Nach der Aufbereitung wird das Implantat platziert. Anschließend werden seine Primärstabilität, die umgebenden Gewebe und die Voraussetzungen für den späteren Zahnersatz beurteilt.
Was unterscheidet haptische Führung von autonomer Implantatchirurgie?
Die haptische Führung arbeitet mit einer mechanisch spürbaren Begrenzung. Der Operateur bewegt das Instrument, während der Roboterarm dabei hilft, es innerhalb eines zuvor definierten dreidimensionalen Bewegungsraums zu halten.
Das Prinzip lässt sich mit einem unsichtbaren Führungskorridor vergleichen. Innerhalb dieses Korridors kann das Instrument gezielt bewegt werden, während unerwünschte Abweichungen begrenzt werden.
Bei stärker autonomen Systemen übernimmt die Maschine ausgewählte Bewegungsabläufe nach der Registrierung und Freigabe des Plans selbst.
Dazwischen existieren Systeme, die beispielsweise die Bohrerachse automatisch ausrichten, während der Operateur den eigentlichen Vorschub kontrolliert.
Diese Unterschiede sind mehr als technische Einzelheiten. Sie bestimmen, wie die Sicherheitskontrollen organisiert werden und an welchen Stellen der Mensch direkt in den Bewegungsablauf eingreift.
Wie unterscheidet sich die Roboterassistenz von Bohrschablonen und dynamischer Navigation?
Eine statische Bohrschablone ist eine individuell gefertigte Führung, die anhand der digitalen Planung hergestellt wird. Sie liegt während der Operation auf den Zähnen oder einer geeigneten anderen Struktur auf und führt den Bohrer durch definierte Öffnungen.
Bei der dynamischen Navigation wird die Position des Instruments in Echtzeit erfasst und auf einem Bildschirm im Verhältnis zum geplanten Implantat dargestellt. Der Operateur steuert die Bewegung anhand dieser Informationen selbst.
Robotergestützte Systeme gehen einen Schritt weiter, indem sie Bewegungen mechanisch begrenzen oder bestimmte Schritte eigenständig ausführen können.
Alle drei Verfahren verfolgen dasselbe Grundziel: die Abweichung zwischen Planung und tatsächlicher Implantatposition zu reduzieren.
Die Unterschiede liegen in der Art der Führung, der Registrierung, dem Geräteaufwand und den Möglichkeiten, während der Operation auf Veränderungen zu reagieren.
Wie präzise ist die robotergestützte Implantatsetzung?
Die Präzision einer Implantation wird untersucht, indem die digital geplante Position mit der tatsächlichen Implantatlage nach dem Eingriff verglichen wird.
Dabei werden üblicherweise Abweichungen am oberen Implantatende, an der tieferliegenden Implantatspitze und in der Winkelstellung gemessen.
Klinische Auswertungen robotischer Systeme berichten teilweise mittlere lineare Abweichungen von ungefähr 0,6 bis 0,7 Millimetern. Die durchschnittliche Winkelabweichung liegt in bestimmten Untersuchungen im Bereich von etwa 1 bis 2 Grad.
Diese Werte sind Durchschnittsergebnisse verschiedener Studien und dürfen nicht als zugesicherte Höchstabweichung für jeden Eingriff verstanden werden.
Vergleichende Untersuchungen zeigen insgesamt eine höhere Positionsgenauigkeit gegenüber rein freihändiger Implantation. Gegenüber statischen Schablonen und dynamischer Navigation sind die Unterschiede differenzierter und nicht bei allen Messgrößen gleich deutlich.
Die Aussagekraft hängt außerdem davon ab, welches Robotersystem untersucht wurde und wie zuverlässig die Registrierung erfolgte.
Führt eine höhere Präzision automatisch zu einer längeren Implantathaltbarkeit?
Eine genauere Implantatposition schafft günstigere Voraussetzungen, ist aber nicht gleichbedeutend mit einer längeren Lebensdauer.
Ein korrekt ausgerichtetes Implantat kann ausreichend Knochenkontakt erhalten, sensible Strukturen meiden und eine Krone unterstützen, die sich gut reinigen lässt.
Ob das Implantat über viele Jahre stabil bleibt, hängt jedoch von weiteren Faktoren ab. Dazu gehören die Osseointegration, die Gesundheit des Zahnfleisches, die bakterielle Plaquekontrolle und die mechanische Belastung.
Neuere randomisierte Vergleichsstudien bestätigen Vorteile robotischer Systeme hinsichtlich der Positionstreue gegenüber freihändiger Implantation.
Bisher ist jedoch nicht ausreichend belegt, dass daraus durchgängig bessere Langzeitergebnisse, weniger Komplikationen oder eine höhere Patientenzufriedenheit entstehen.
Genauigkeit beschreibt zunächst die technische Umsetzung des Plans. Die langfristige Implantatgesundheit ist ein eigenständiges biologisches und funktionelles Ergebnis.
Kann die Roboterführung Nerven und Kieferhöhlen besser schützen?
In bestimmten Kieferregionen bleibt nur wenig Spielraum für Abweichungen.
Im Unterkiefer muss der Abstand zum Kanal des unteren Zahnfachnervs berücksichtigt werden. Im hinteren Oberkiefer kann die Nähe zur Kieferhöhle die verfügbare Implantatlänge und Bohrrichtung begrenzen.
Eine robotische Führung kann helfen, den festgelegten Eintrittswinkel und die geplante Tiefe genauer einzuhalten.
Das ist besonders dann wertvoll, wenn bereits eine geringe Positionsabweichung den Abstand zu einer empfindlichen Struktur verringern könnte.
Allerdings kann der Roboter keine fehlerhafte anatomische Beurteilung ausgleichen.
Wird beispielsweise die Lage eines Nervs in den Bilddaten falsch interpretiert oder ein ungeeigneter Sicherheitsabstand eingeplant, bleibt der Operationsplan problematisch, auch wenn er technisch exakt umgesetzt wird.
Roboterassistenz verbessert die Bewegungsführung, beseitigt aber nicht jedes Risiko einer anatomischen Verletzung.
Lässt sich der Operationsplan während des Eingriffs ändern?
Eine digitale Planung soll den Eingriff sicherer und nachvollziehbarer machen, darf notwendige medizinische Entscheidungen jedoch nicht verhindern.
Während der Operation kann sich beispielsweise zeigen, dass die Knochenqualität geringer ist als erwartet oder dass ein Implantat nicht die erforderliche Primärstabilität erreicht.
Auch unerwartete anatomische Verhältnisse können eine Anpassung notwendig machen.
Einige Robotersysteme ermöglichen Änderungen der geplanten Position während des Eingriffs. Dafür müssen die neuen Koordinaten korrekt festgelegt und die räumliche Zuordnung weiterhin zuverlässig überprüft werden.
Andere Verfahren sind in ihrer Anpassungsfähigkeit stärker eingeschränkt.
Wenn die Registrierung nicht mehr vertrauenswürdig ist oder die vorgesehene Implantatposition ungeeignet erscheint, darf das ursprüngliche Programm nicht einfach unverändert fortgesetzt werden.
Die Möglichkeit, den Eingriff zu unterbrechen und neu zu beurteilen, gehört deshalb zu den wesentlichen Sicherheitsprinzipien.
Ist bei der robotergestützten Implantation ein Zahnfleischschnitt erforderlich?
Robotergestützte Implantationen können unter geeigneten anatomischen Bedingungen mit einer sogenannten lappenlosen Technik durchgeführt werden.
Bei diesem Vorgehen wird das Implantatbett geschaffen, ohne das Zahnfleisch großflächig vom Knochen abzuheben.
Wenn ausreichend Knochen vorhanden ist und die anatomischen Verhältnisse zuverlässig bekannt sind, kann die begrenzte Weichgewebseröffnung Vorteile während der frühen Heilung bieten.
Allerdings eignet sich diese Vorgehensweise nicht für jede Implantatstelle.
Ist der Kieferkamm besonders schmal, muss gleichzeitig Knochen aufgebaut werden oder benötigen die Weichgewebe eine Korrektur, kann eine offene Darstellung des Operationsbereichs notwendig sein.
Der Roboter ersetzt dabei nicht die chirurgische Beurteilung der Knochen- und Zahnfleischverhältnisse.
Eine lappenlose Operation ist nur dann sinnvoll, wenn die Anatomie sie erlaubt und der Eingriff dadurch nicht an Sicherheit verliert.
Ist eine robotergestützte Zahnimplantation schmerzhaft?
Die Implantation erfolgt üblicherweise unter örtlicher Betäubung. Dadurch wird der betroffene Bereich während der Operation unempfindlich gemacht.
Patienten können Druck, Vibrationen oder Bewegungen wahrnehmen, sollten bei wirksamer Betäubung jedoch keine scharfen Schmerzen verspüren.
Die Roboterführung verändert weder die Notwendigkeit einer Betäubung noch die grundsätzliche Empfindlichkeit des Gewebes.
Bei ausgeprägter Behandlungsangst kann zusätzlich eine geeignete Sedierung infrage kommen.
Nach dem Nachlassen der Anästhesie sind Wundschmerzen, Druckempfindlichkeit und Schwellungen möglich.
Wie stark diese Beschwerden ausfallen, hängt wesentlich vom Umfang des Eingriffs ab. Ein gleichzeitig notwendiger Knochenaufbau kann beispielsweise einen größeren Einfluss auf die Erholung haben als die Frage, ob das Implantat robotisch oder konventionell geführt wurde.
Für wen kann eine roboterassistierte Implantation sinnvoll sein?
Die zusätzlichen Führungsmöglichkeiten können vor allem dann nützlich sein, wenn ein Implantat innerhalb eines begrenzten anatomischen Raumes eingesetzt werden muss.
Ein Beispiel ist eine Zahnlücke zwischen zwei natürlichen Zähnen, deren Wurzeln relativ dicht beieinanderstehen.
Hier muss die Implantatposition ausreichend Abstand zu den Nachbarwurzeln einhalten und zugleich eine günstige Versorgung mit der späteren Krone ermöglichen.
Auch bei mehreren geplanten Implantaten, ungewöhnlichen Implantatwinkeln oder schwierig erreichbaren Regionen kann eine präzise Führung von Bedeutung sein.
Das bedeutet jedoch nicht, dass jeder fehlende Zahn eine roboterassistierte Operation erfordert.
Bei einer unkomplizierten Einzelzahnlücke mit reichlich Knochen kann ein anderes gut geplantes Vorgehen ebenfalls eine geeignete Versorgung ermöglichen.
Der zusätzliche technische Aufwand sollte deshalb einen nachvollziehbaren Nutzen für die konkrete Behandlung bieten.
Hilft die Robotertechnik bei schmalem Kieferknochen oder schwierigen Implantatpositionen?
Bei einem schmalen Kieferkamm muss das Implantat innerhalb einer begrenzten Knochenbreite positioniert werden.
Schon eine kleine Veränderung der Bohrerausrichtung kann dazu führen, dass die äußere Knochenwand zu dünn wird oder die geplante Implantatposition nicht mehr ausreichend unterstützt ist.
Robotische Führung kann helfen, einen geeigneten Bohrweg präziser einzuhalten.
Dieser Vorteil ist besonders relevant, wenn die vorhandene Knochensubstanz effizient genutzt werden muss, ohne benachbarte Strukturen unnötig zu gefährden.
Allerdings kann eine genaue Bohrbewegung fehlenden Knochen nicht ersetzen.
Reicht die vorhandene Knochenbreite grundsätzlich nicht aus, können ein Knochenaufbau oder eine andere Behandlungsstrategie erforderlich werden.
Die technische Präzision ist nur dann sinnvoll, wenn die vorgesehene Position auch biologisch ausreichend Unterstützung bietet.
Wo liegen die Grenzen der robotergestützten Implantatchirurgie?
Robotersysteme können bestimmte chirurgische Bewegungen genauer kontrollieren, benötigen dafür jedoch zuverlässige technische und anatomische Voraussetzungen.
-
Abhängigkeit von korrekter Registrierung: Fehlerhafte Bilddaten, verschobene Referenzmarker oder unzuverlässiges Tracking können dazu führen, dass die angezeigte Position nicht mehr mit der tatsächlichen Anatomie übereinstimmt.
-
Eingeschränkte Zugänglichkeit: Eine geringe Mundöffnung, schwer erreichbare hintere Kieferregionen oder der Platzbedarf der Instrumente können den Einsatz bestimmter Systeme erschweren.
-
Zusätzlicher organisatorischer Aufwand: Datenabgleich, Systemeinrichtung, Sicherheitsprüfungen und spezielle Instrumente erhöhen die technischen Anforderungen des Eingriffs.
-
Begrenzte Langzeitevidenz: Studien bestätigen Vorteile bei der Positionstreue, zeigen aber bislang keinen durchgehend gesicherten langfristigen Vorteil hinsichtlich Implantatüberleben, biologischen Komplikationen oder patientenbezogenen Ergebnissen.
Kann Roboterassistenz mit Knochenaufbau oder Sofortimplantation kombiniert werden?
Eine roboterassistierte Implantation kann Teil eines Behandlungsplans sein, bei dem ein Zahn unmittelbar nach seiner Entfernung ersetzt wird oder zusätzlich Knochen aufgebaut werden muss.
Bei der Sofortimplantation entsteht eine besondere Herausforderung, weil das leere Zahnfach meist nicht exakt der Form des Implantats entspricht.
Das Implantat muss dennoch genügend Halt erhalten und so positioniert werden, dass eine geeignete spätere Krone möglich ist.
Die Roboterführung kann dabei helfen, die geplante Achse und Tiefe genauer umzusetzen.
Sie kann jedoch keine ausreichende Primärstabilität erzwingen, wenn der vorhandene Knochen dafür ungeeignet ist.
Ähnlich verhält es sich beim Knochenaufbau. Die Technologie kann die Implantatposition unterstützen, ersetzt aber weder die biologische Regeneration fehlender Knochenstrukturen noch die notwendige Versorgung geschädigter Weichgewebe.
Können Roboter bei mehreren Implantaten und vollständigem Zahnersatz helfen?
Wenn mehrere Implantate gemeinsam eine Brücke oder eine vollständige Zahnreihe tragen sollen, ist ihre räumliche Beziehung besonders wichtig.
Jedes Implantat muss ausreichend Knochenunterstützung erhalten. Gleichzeitig müssen die Positionen zueinander passen, damit der Zahnersatz befestigt und später gereinigt werden kann.
Ein einzelnes Implantat kann technisch stabil sitzen und trotzdem ungünstig für die geplante Brückenkonstruktion ausgerichtet sein.
Robotische Systeme können helfen, eine aufeinander abgestimmte digitale Planung an mehreren Stellen des Kiefers umzusetzen.
Das kann insbesondere bei verschraubten Brücken und aufwendigeren prothetischen Konstruktionen relevant sein.
Dennoch bleiben die Bissverhältnisse, die Verbindungselemente, die Reinigungsmöglichkeiten und die Verteilung der Kaukräfte entscheidend.
Die präzise Platzierung sämtlicher Implantate garantiert nicht automatisch eine langfristig komplikationsfreie Gesamtversorgung.
Wie läuft ein Termin zur robotergestützten Implantation ab?
Zu Beginn werden der Behandlungsplan und die vorgesehenen Implantatpositionen überprüft. Nach der Vorbereitung des Operationsbereichs erfolgt die notwendige Betäubung.
Anschließend werden die Referenz- oder Tracking-Komponenten befestigt, mit deren Hilfe das System die tatsächliche Kieferposition erkennt.
Vor dem Bohren wird kontrolliert, ob die geplanten Koordinaten mit den klinischen Bezugspunkten übereinstimmen.
Erst danach beginnt die robotergestützte Aufbereitung des Implantatbetts.
Je nach System bewegt der Operateur das Instrument innerhalb vorgegebener Grenzen oder überwacht einzelne automatisierte Arbeitsschritte.
Nach dem Einsetzen werden die Primärstabilität und die umgebenden Gewebe beurteilt.
Abschließend kann ein Gingivaformer eingesetzt, das Zahnfleisch verschlossen oder eine geeignete provisorische Versorgung vorbereitet werden.
Der Roboter übernimmt somit einen klar abgegrenzten Teil einer umfassenderen chirurgischen Behandlung.
Ist eine robotergestützte Implantation schneller als eine herkömmliche Operation?
Ein robotisches Führungssystem kann die eigentlichen Bohrbewegungen effizient unterstützen, sobald die Planung geladen und die Registrierung abgeschlossen ist.
Die Gesamtdauer eines Behandlungstermins umfasst jedoch deutlich mehr als das Bohren.
Referenzvorrichtungen müssen befestigt, die Bilddaten abgeglichen und die Genauigkeit des Systems überprüft werden.
Diese zusätzlichen Schritte benötigen Zeit.
Bei komplexen Eingriffen kann eine präzise Führung einzelne chirurgische Abläufe erleichtern. Gleichzeitig können Vorbereitung und Kontrolle den zeitlichen Vorteil wieder aufheben.
Die bislang verfügbaren Vergleichsstudien liefern keine ausreichende Grundlage für die pauschale Behauptung, robotergestützte Implantationen seien grundsätzlich schneller.
Der am besten dokumentierte Nutzen liegt gegenwärtig in der Genauigkeit der Implantatplatzierung und nicht in einer garantierten Verkürzung des Behandlungstermins.
Wie lange dauert die Einheilung bis zur endgültigen Zahnkrone?
Die Roboterführung verändert nicht die grundlegenden biologischen Vorgänge, durch die ein Implantat mit dem Kieferknochen verwächst.
Nach dem Eingriff verheilen die oberflächlichen Weichgewebe üblicherweise innerhalb der ersten ein bis zwei Wochen deutlich.
Die Osseointegration benötigt dagegen meist mehrere Monate.
Erst wenn das Implantat ausreichend stabil und die umgebenden Gewebe für die geplante Versorgung geeignet sind, kann die endgültige Krone befestigt werden.
In ausgewählten Fällen ist eine frühere provisorische Versorgung möglich. Ein sofort sichtbarer Zahn bedeutet allerdings nicht automatisch, dass das Implantat bereits vollständig belastbar ist.
Der Ratgeber über Zahnimplantate, den Behandlungsablauf und die Einheilung erläutert die einzelnen Schritte zwischen Implantation und endgültigem Zahnersatz.
Wichtiger als ein möglichst früher Kronentermin ist eine stabile Grundlage für die langfristige Funktion.
Welche Risiken und Warnzeichen sollten Patienten kennen?
Auch eine präzise robotische Führung kann chirurgische Komplikationen und Störungen der Einheilung nicht vollständig ausschließen.
-
Infektion und verzögerte Wundheilung: Zunehmende Schmerzen, ausgedehnte Rötungen, anhaltende Schwellungen oder Eiteraustritt können auf eine Infektion hinweisen.
-
Verletzungen empfindlicher Strukturen: Unerwartet anhaltende Taubheitsgefühle oder neu auftretende Empfindungsstörungen sollten abgeklärt werden, da sie auf eine mögliche Beteiligung von Nerven hindeuten können.
-
Mangelnde Implantatstabilität: Wird ein Implantat beweglich, kann dies bedeuten, dass die notwendige Verbindung zum Kieferknochen nicht ausreichend entstanden ist oder später beeinträchtigt wurde.
-
Ungewöhnliche Blutungen oder starke Schwellungen: Nicht beherrschbare Blutungen, rasch zunehmende Schwellungen sowie Schluck- oder Atembeschwerden erfordern eine umgehende medizinische Beurteilung.
Ist die robotergestützte Implantation teurer?
Eine robotergestützte Implantation kann höhere Anfangskosten verursachen, weil spezialisierte Geräte, digitale Planungsprogramme und zusätzliche Vorbereitungsschritte benötigt werden.
Allerdings macht die chirurgische Führungstechnik nur einen Teil der gesamten Implantatbehandlung aus.
Auch die diagnostische Bildgebung, das Implantat selbst, eine notwendige Zahnentfernung, Knochenaufbau, provisorische Kronen und der endgültige Zahnersatz beeinflussen den Gesamtpreis.
Deshalb ist der direkte Vergleich einer unkomplizierten konventionellen Einzelzahnimplantation mit einer aufwendigen robotergestützten Mehrfachversorgung wenig aussagekräftig.
Sinnvoller ist es, vollständige Behandlungspläne für dieselbe Ausgangssituation gegenüberzustellen.
Bislang fehlen ausreichend belastbare Langzeitdaten, die für robotische Systeme grundsätzlich ein günstigeres Verhältnis zwischen Mehrkosten und langfristigem Behandlungserfolg belegen.
Die höhere Positionsgenauigkeit ist ein relevanter technischer Vorteil. Ob sie den zusätzlichen Aufwand rechtfertigt, muss sich aus den tatsächlichen Anforderungen der Implantatstelle ergeben.
Wie wird ein robotergestützt eingesetztes Zahnimplantat gepflegt?
Ein robotergeführt eingesetztes Implantat benötigt dieselbe sorgfältige Pflege wie ein Implantat, das mit einer konventionellen Operationstechnik platziert wurde.
Während der frühen Heilungsphase sollte der Bereich entsprechend den postoperativen Anweisungen gereinigt werden, ohne unnötigen Druck oder mechanische Reizung auszuüben.
Nach ausreichender Wundheilung ist die regelmäßige Entfernung bakterieller Zahnbeläge am Kronenrand und zwischen den Zähnen besonders wichtig.
Geeignete Interdentalhilfsmittel können dabei Bereiche erreichen, die mit einer normalen Zahnbürste schwer zugänglich sind.
Professionelle Nachsorge dient außerdem dazu, Blutungen, Veränderungen des Zahnfleisches und mögliche Probleme der prothetischen Versorgung frühzeitig zu erkennen.
Die präzise Implantatposition schützt nicht automatisch vor entzündlichen Erkrankungen.
Der Beitrag über Periimplantitis und ihre Auswirkungen auf den langfristigen Implantaterhalt erklärt, weshalb die Gesundheit des umliegenden Gewebes auch nach erfolgreicher knöcherner Einheilung entscheidend bleibt.
Wann lohnt sich die robotergestützte Implantatchirurgie?
Der Nutzen robotergestützter Implantatchirurgie sollte daran gemessen werden, ob sie für die geplante Zahnversorgung einen konkreten Sicherheits- oder Präzisionsvorteil bietet.
Bei wenig Platz zwischen benachbarten Zahnwurzeln, in der Nähe des Unterkiefernervs oder bei einem sehr schmalen Kieferkamm kann eine präzisere Kontrolle von Bohrrichtung und Tiefe besonders wertvoll sein.
Bei einer anatomisch unkomplizierten Implantatstelle lässt sich dagegen auch mit etablierten anderen Verfahren ein gutes Ergebnis erreichen.
Die bisherigen klinischen Daten zeigen, dass Robotersysteme vorgegebene Implantatpositionen mit hoher Genauigkeit umsetzen können. Noch nicht ausreichend nachgewiesen ist, dass dieser technische Vorteil grundsätzlich zu einer längeren Implantathaltbarkeit, geringeren Beschwerden oder besseren langfristigen Patientenergebnissen führt.
Entscheidend bleiben deshalb die anatomischen Anforderungen, die Qualität der digitalen Planung, die Sicherheit der Registrierung und die Eignung der späteren Krone.
Robotergestützte Implantation ist besonders dann sinnvoll, wenn sie eine konkrete chirurgische Herausforderung besser beherrschbar macht. Das langfristige Ziel bleibt unabhängig von der verwendeten Technik dasselbe: ein stabiles Implantat, gesundes umliegendes Gewebe und ein Zahnersatz, der sich natürlich anfühlt, zuverlässig funktioniert und dauerhaft gepflegt werden kann.
- Zuletzt aktualisiert
- Sprache
- Deutsch
Wie fanden Sie diesen Artikel?
Platelet-Rich Fibrin, kurz PRF, ist ein natürliches Material, das aus einer kleinen Menge Eigenblut gewonnen wird und die Heilung von Weichgewebe und Knochen rund um Zahnimplantate unterstützt. Dieser Ratgeber erklärt, wie PRF hergestellt wird.
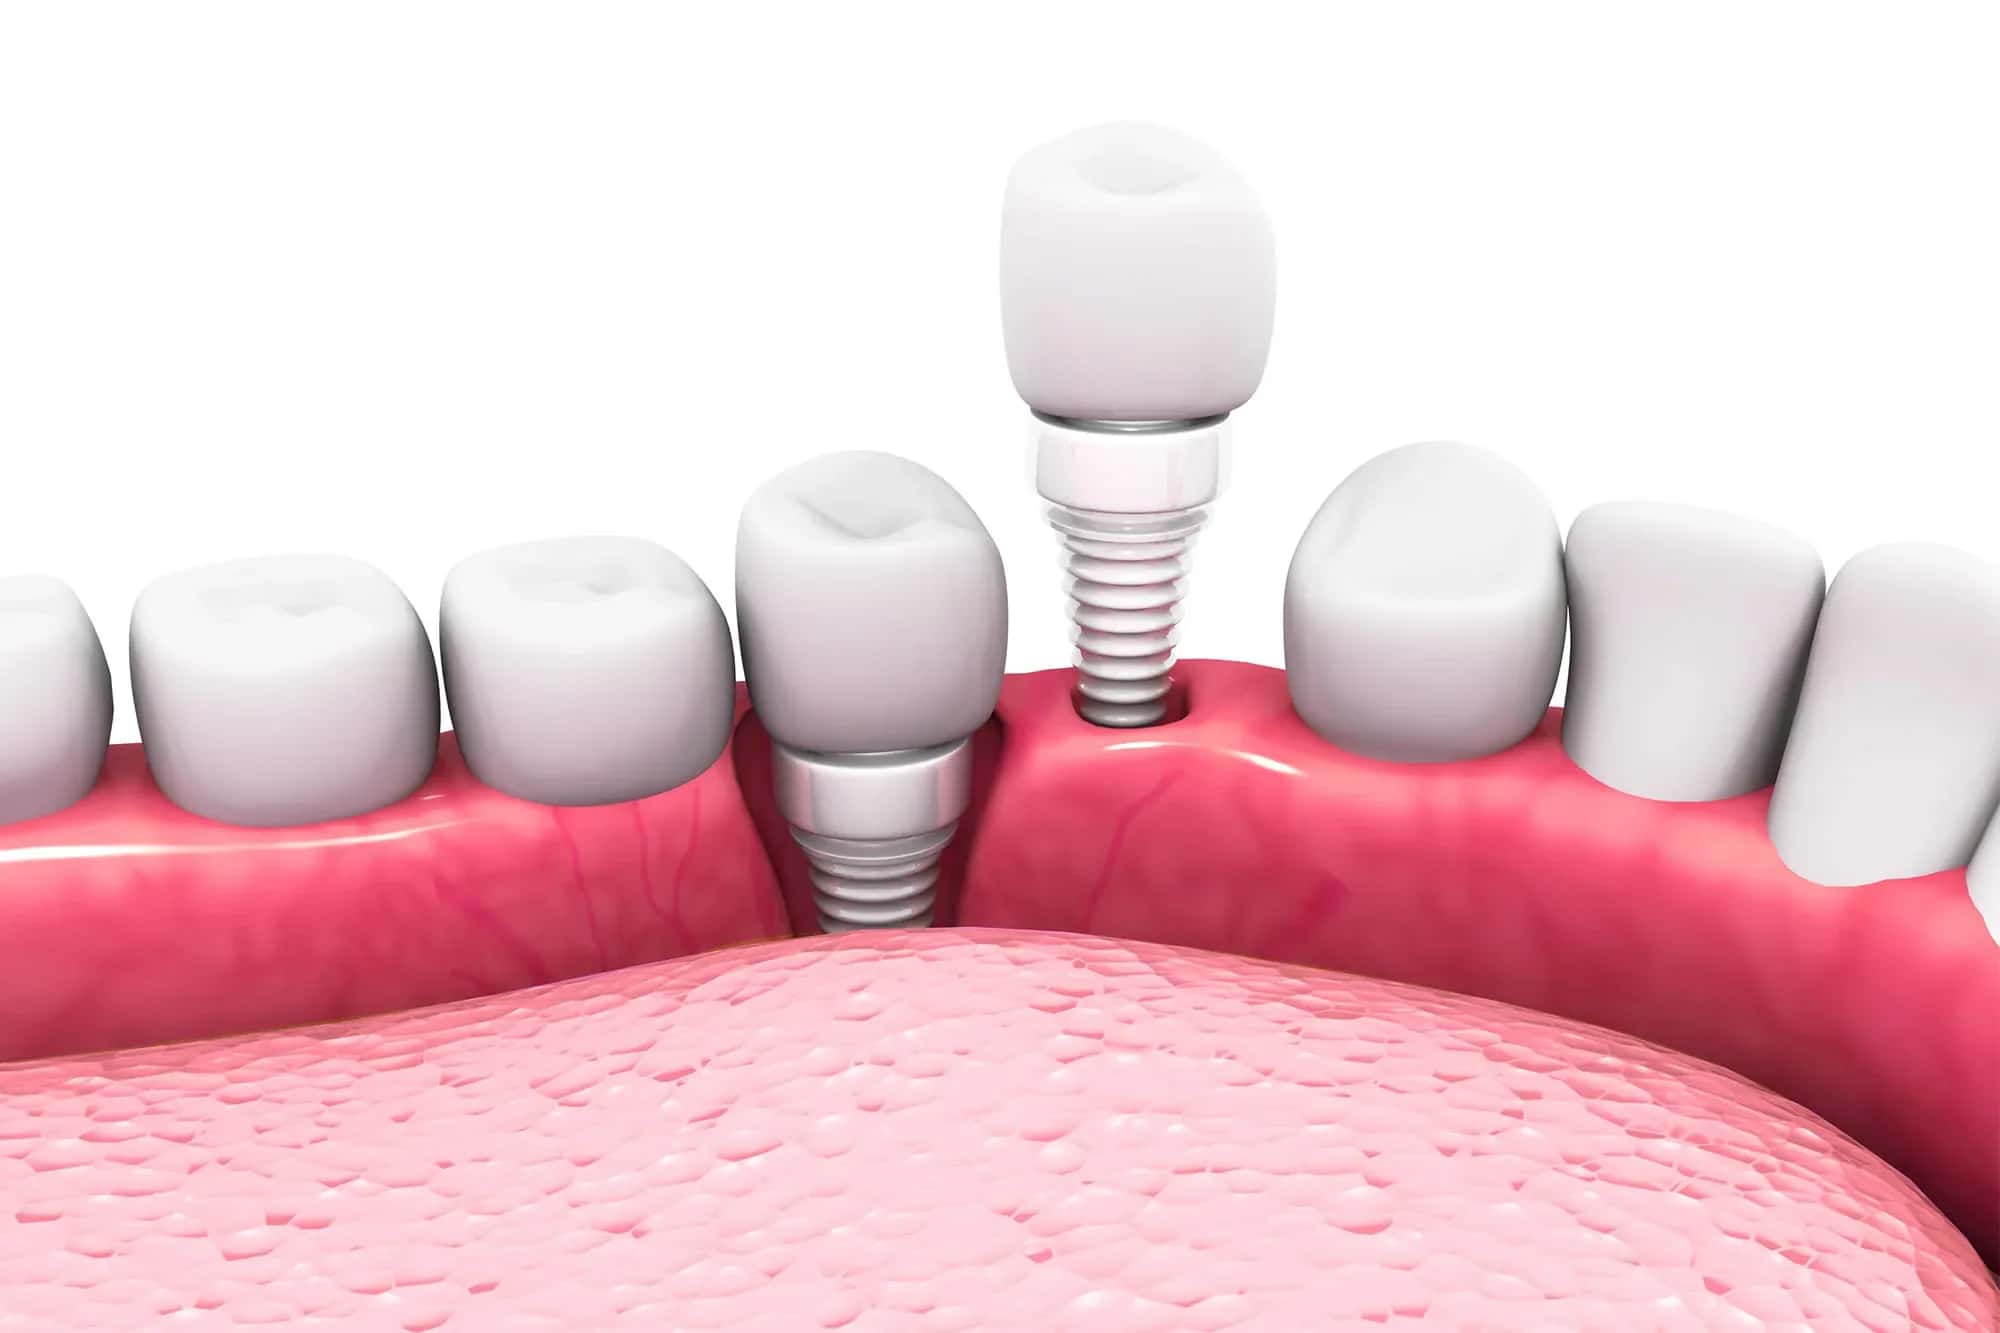
Keramikimplantate sind eine metallfreie Alternative zu herkömmlichen Titanimplantaten und ersetzen fehlende Zahnwurzeln durch künstliche Wurzeln aus Zirkonoxid.
Die biomimetische Zahnmedizin verfolgt das Ziel, geschädigte Zähne so zu restaurieren, dass möglichst viel gesunder Zahnschmelz und gesundes Dentin erhalten bleiben und die natürlichen mechanischen Eigenschaften des Zahnes berücksichtigt werden.
Abonnieren Sie den Medifinder-Newsletter und verpassen Sie keine neuen Inhalte.